

 400-151-1800
17354316650
- 复合机器人
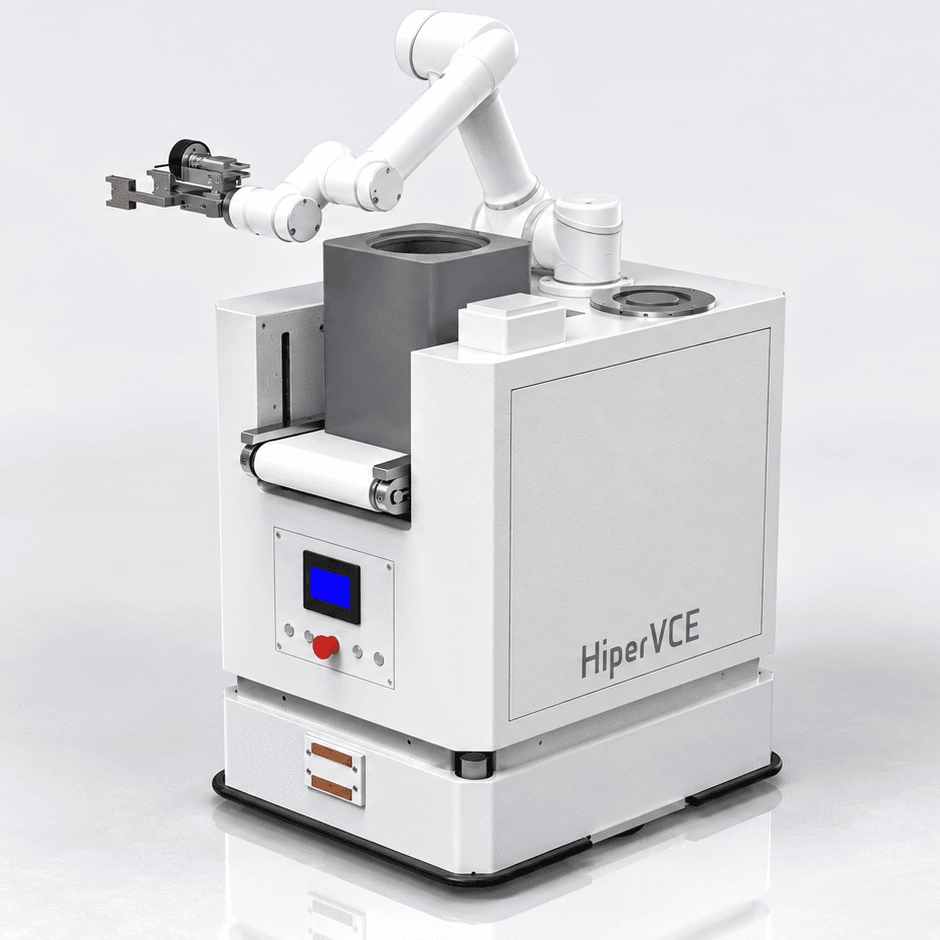
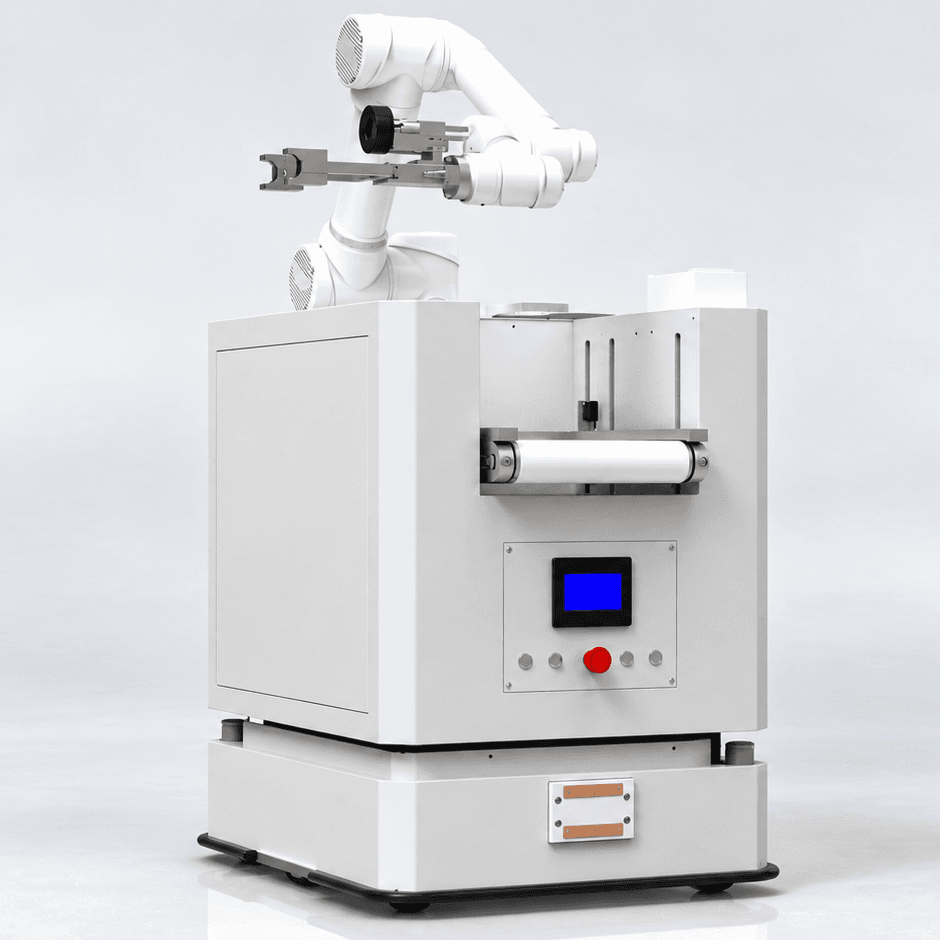
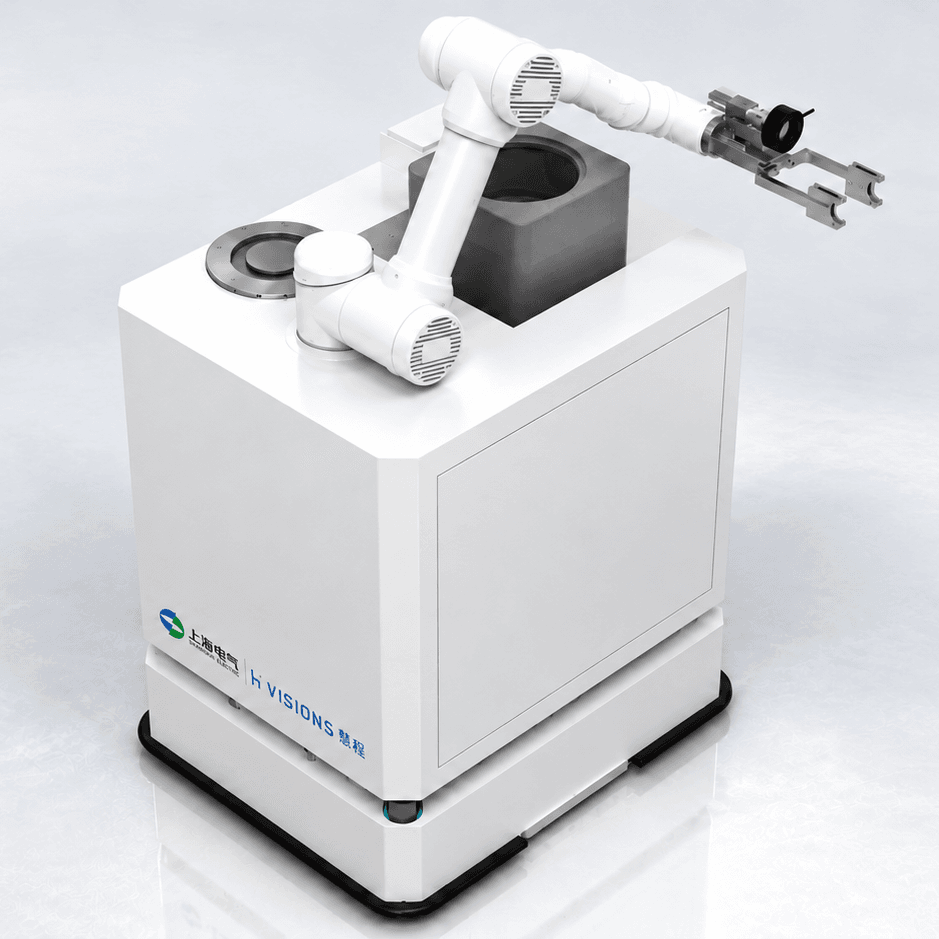
- HiperVCE G2
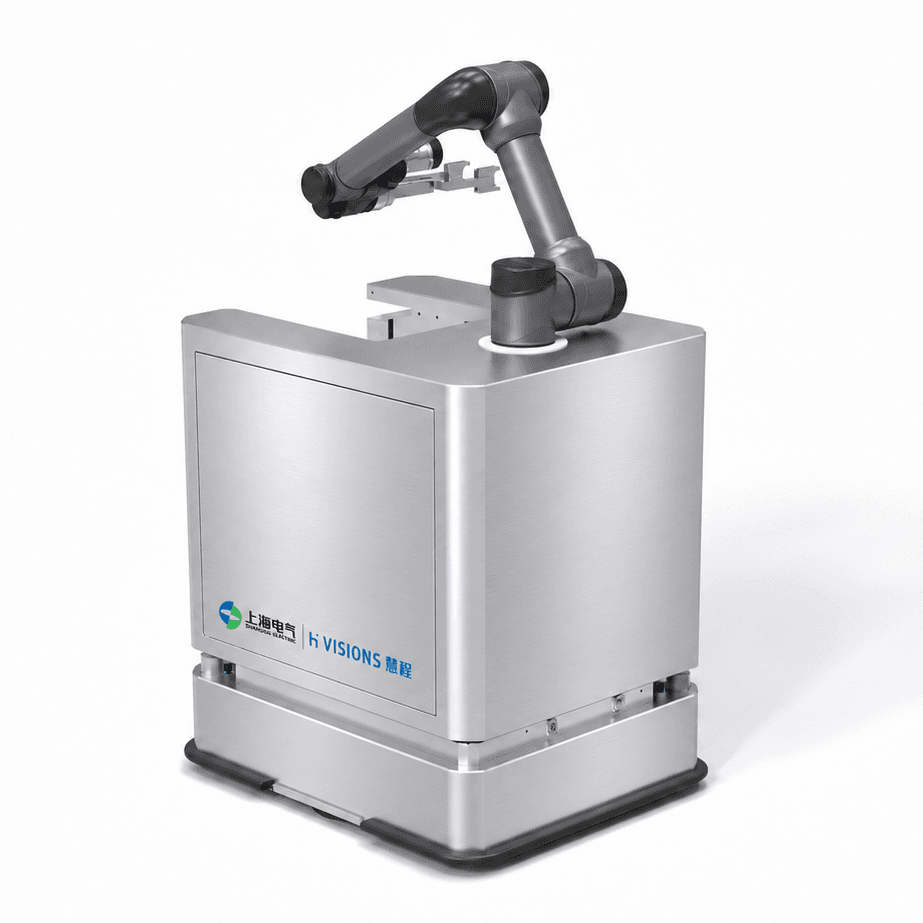
- 面向生命科学实验室的移动操作复合机器人,集成自主导航与协作机械臂,实现物料转运与仪器操作一体化,替代人工完成重复性操作,减少人为误差与生物暴露风险。支持末端工具柔性配置,适配生物安全实验室、样本库、检测实验室等场景;可选 304L 不锈钢机身与 VHP 消杀设计,满足高等级生物安全实验室要求。
产品特点

多场景柔性适配底盘形式与机械臂负载按需配置,可覆盖生物安全实验室、样本库、检测实验室、研发实验室等多元场景;可选 304L 不锈钢机身与 VHP 消杀设计,满足高等级生物安全实验室合规要求

移动操作一体化作业集成自主移动底盘与协作机械臂,实现从物料转运到工位操作的全流程自动化 —— 替代人工完成仪器上下料、样本管取放、试剂瓶取用等重复性作业,减少人员跨工位往返与生物暴露风险

视觉引导高精度定位末端 2D/3D 视觉系统自动识别样本管、试剂瓶及料箱位姿,补偿到站偏差,末端定位精度可达 ±2mm,保障重复作业一致性,降低人工操作误差

末端工具快速切换支持夹爪、吸盘、专用工装等多种末端工具快换接口,单台设备可兼容料箱取放、样本操作、试剂转运等多类作业任务,提升设备投资回报率

智能调度全程追溯统一调度平台实现多机协同与任务编排,支持跨楼层电梯联动;作业全程电子留痕,形成完整物料监管链,满足生物安全实验室审计追溯要求

人机协作安全体系协作机械臂具备力觉检测与碰撞停机功能,底盘激光雷达实现全向避障,适配实验室人机混行环境,无需额外物理隔离,符合工业协作机器人安全规范